预训练WAM的人形迁移与适配
一句话判断
预训练WAM的人形迁移与适配
论文解决什么问题
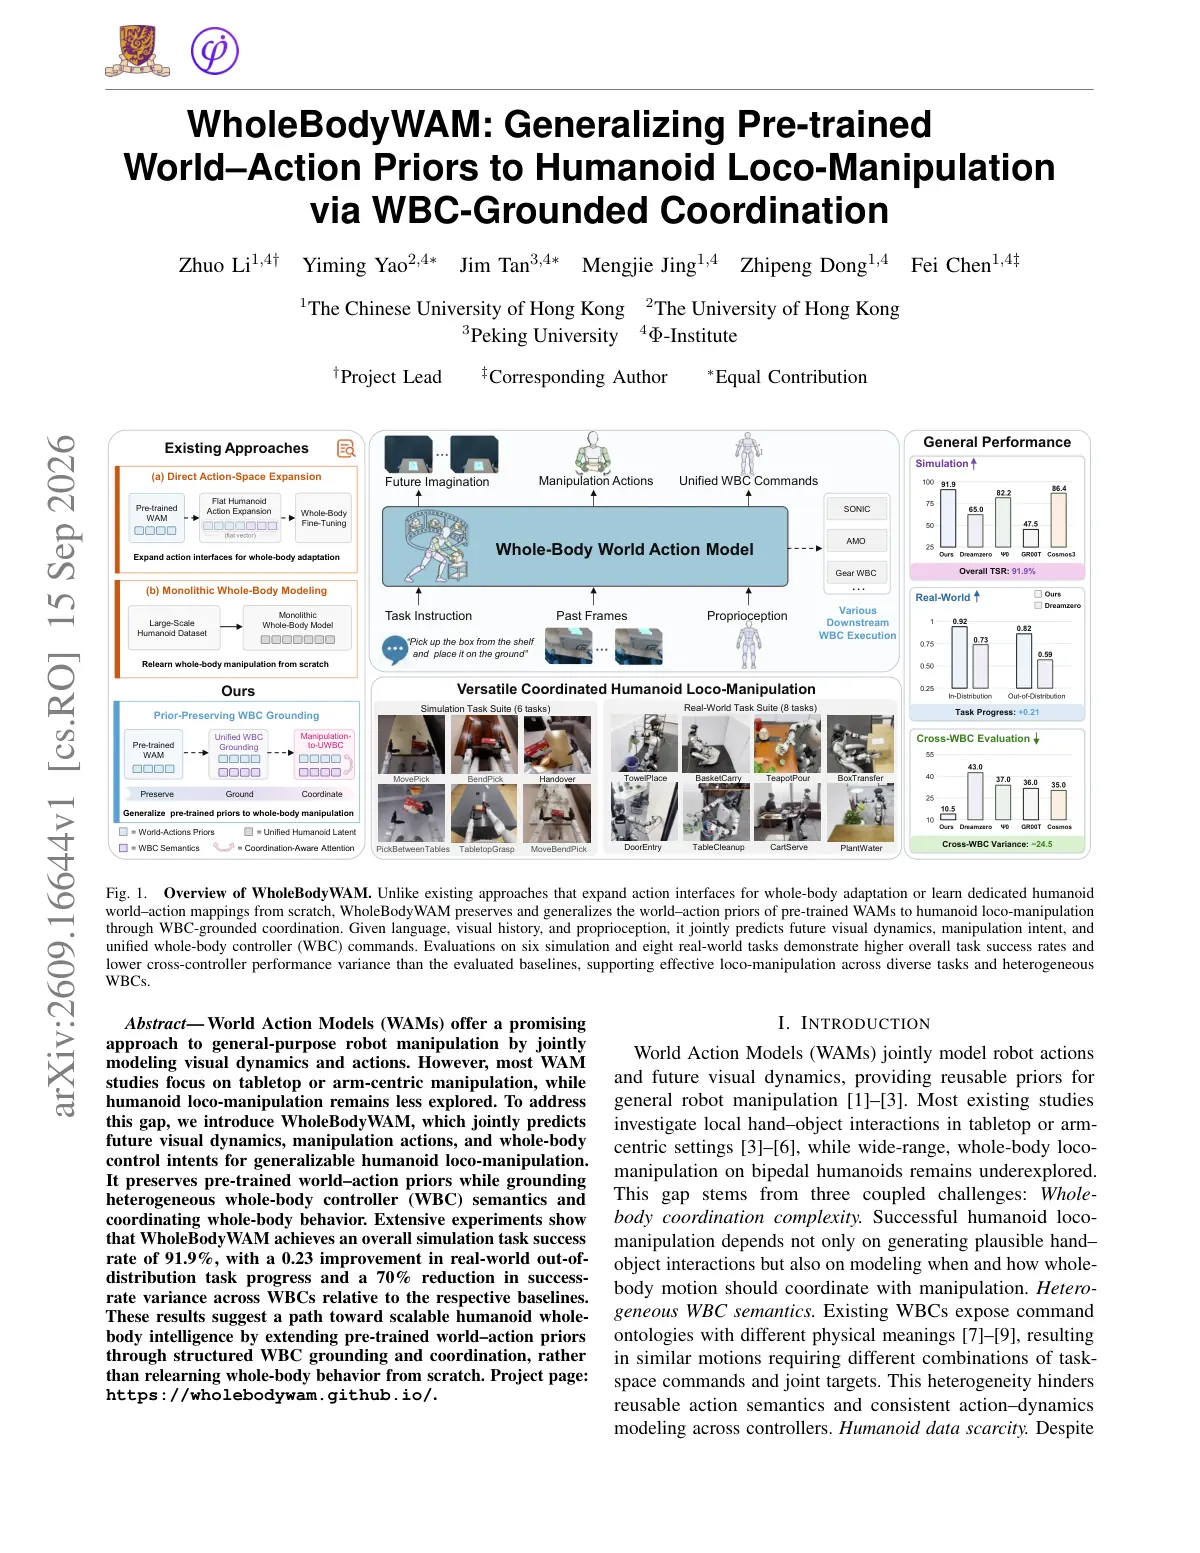
预训练WAM已经积累了手物交互的操作先验,但迁移到人形机器人,还要回答两个问题:操作意图如何变成不同全身控制器能执行的命令?手臂工作空间不足时,身体何时、怎样配合?
WholeBodyWAM把迁移重点放在复用已有先验、补齐控制接口与协调机制上,减少这些关系对有限人形示范的隐式学习依赖。
核心方法
保留操作先验,补上人形适配结构
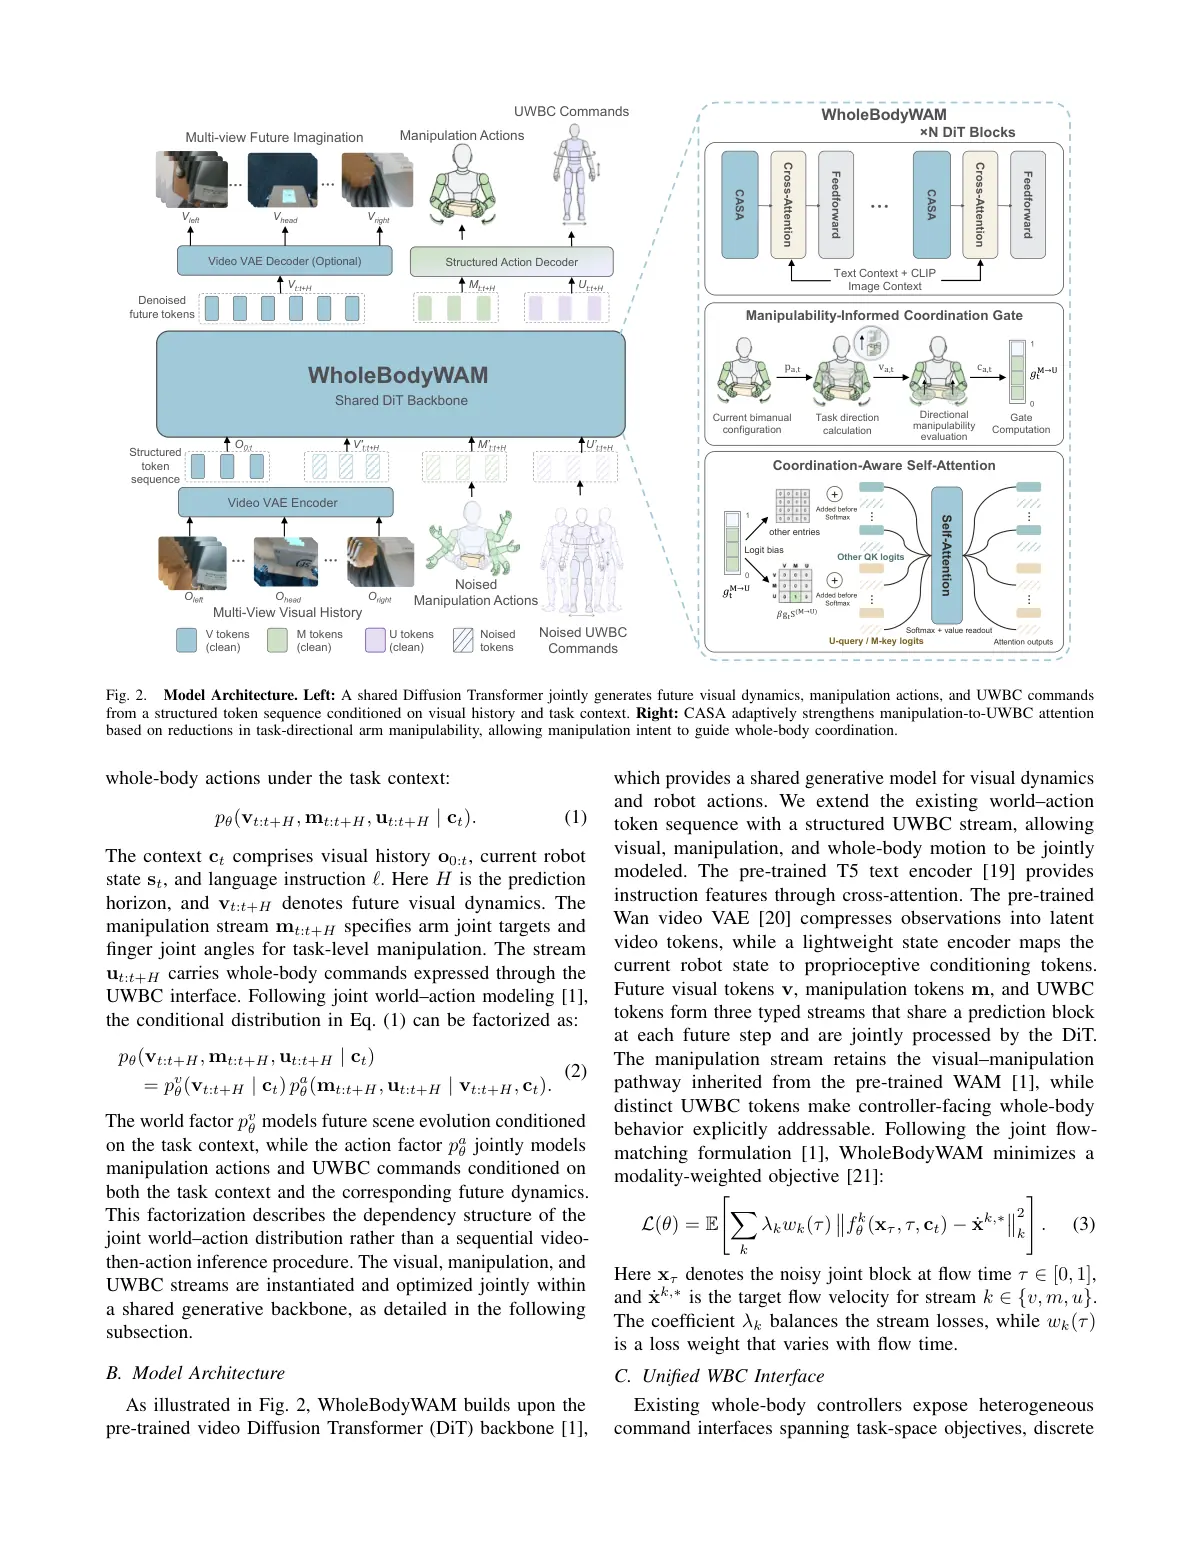
↳ ① SAF,分开表达、联合生成。保留预训练操作通路,新增独立全身控制命令流,与未来视觉一起进入共享DiT。操作与身体命令各有语义,同时参与联合建模。
↳ ② UWBC,先统一控制语义。用56维接口组织异构控制器命令:46维共享字段、10维专用残差槽。不同控制器按能力选择有效字段,让相似身体运动有一致的表达约定。
↳ ③ CASA,把协调需求写进注意力。手臂沿任务方向的可操作性下降时,增强身体命令对操作信息的关注。模型既获得手部操作意图,也获得何时需要身体补偿的运动学信号。
实验结果
适配结构带来了什么
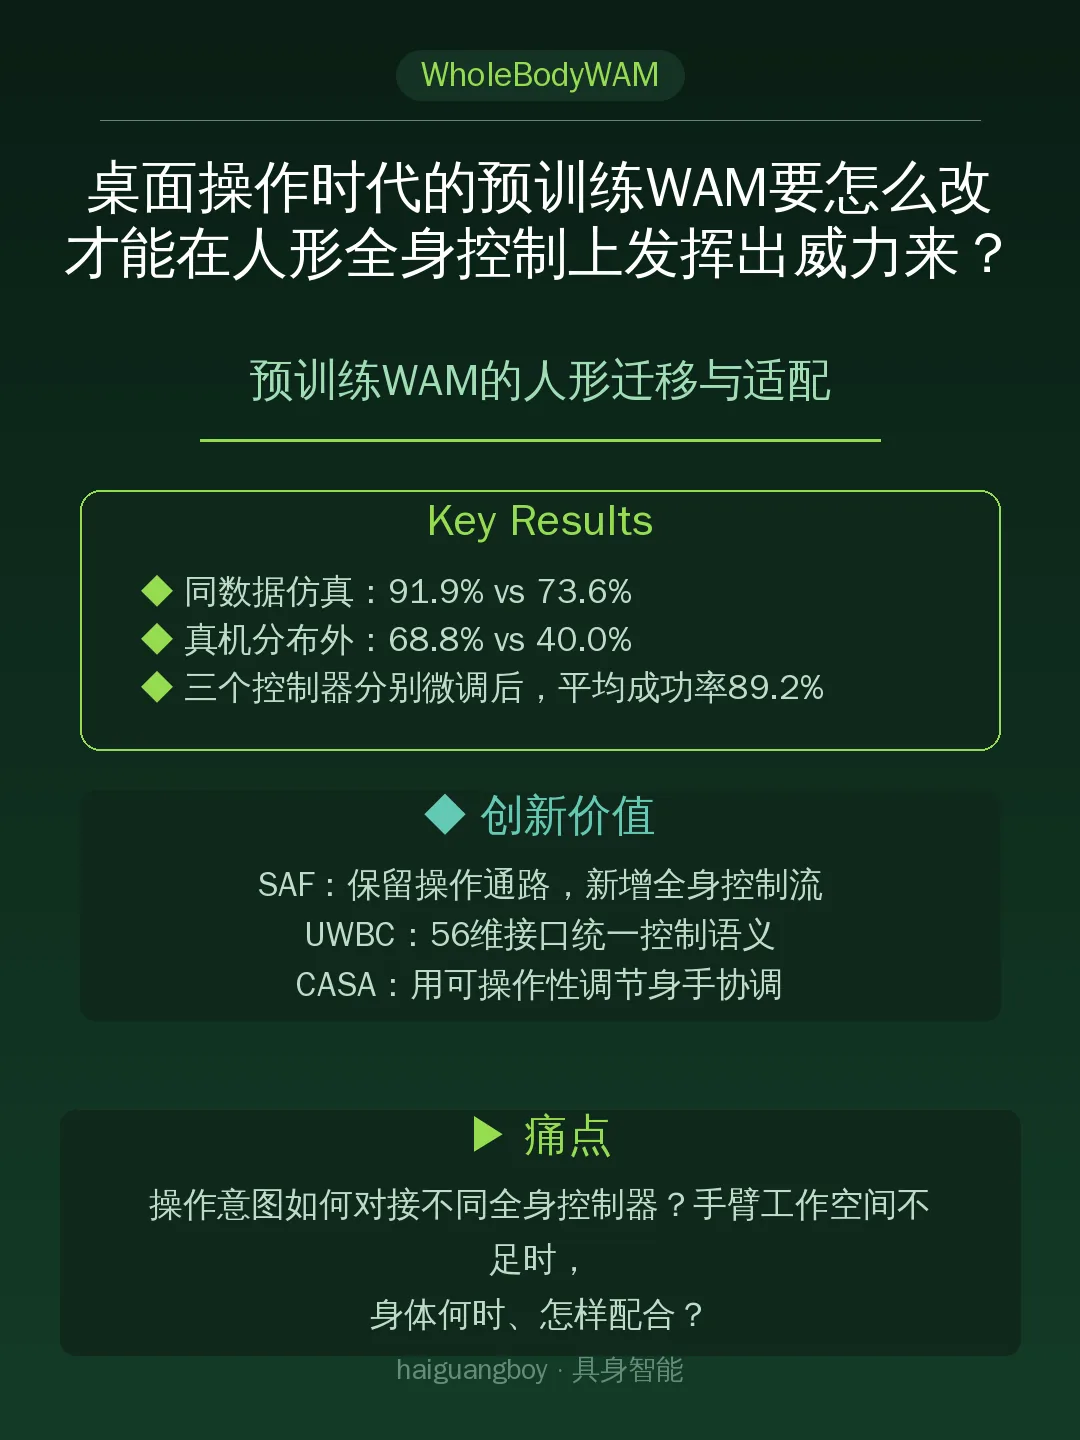
· 在使用相同额外后训练数据的六任务仿真对照中,WholeBodyWAM成功率91.9%,DreamZero-PT为73.6%。改成容量匹配的单一动作流后降至80.8%,是三项结构消融中损失最大的一项。
· G1八任务真机实验,每个方法、每项任务20次:分布内/分布外成功率81.3%/68.8%,DreamZero为57.5%/40.0%。
· SONIC、AMO、GEAR三个控制器分别微调后,平均成功率89.2%;跨控制器成功率方差相对Cosmos-3降低70%。
这篇论文不是什么
⚠️ 适配仍有成本
这些结果建立在14B基座和1.5万条全身后训练示范之上。统一接口仍需目标控制器的字段映射与微调,尚未验证同一策略直接换控制器。
真机领先混合了额外后训练与结构收益,不能全部归给架构。CASA是运动学软偏置,不保证碰撞、平衡和接触约束;16步去噪的实际部署延迟也仍需测量。
对机器人 / 世界模型 / VLA 的启发
📚 ω0同样关注移动与操作的协同。WholeBodyWAM更聚焦已有WAM的人形迁移:把预训练先验、控制器语义和协调机制接起来,让已有操作能力获得全身执行通路。
❇️ 半年后回看,关键是同数据真机对照中结构收益能否保留,以及换控制器时仍需多少映射和微调成本。这两项才直接检验这条适配路径的复用价值。
论文关键页