CBST:跨本体迁移该保留什么
一句话判断
CBST:跨本体迁移该保留什么
论文解决什么问题
把人类视频用于机器人操作,难点在跨本体差异:人的动作不能直接变成机器人动作。只学“碗进了抽屉”这个终点,还可能漏掉有效抓持、搬运和入口可达之间的依赖。
核心方法
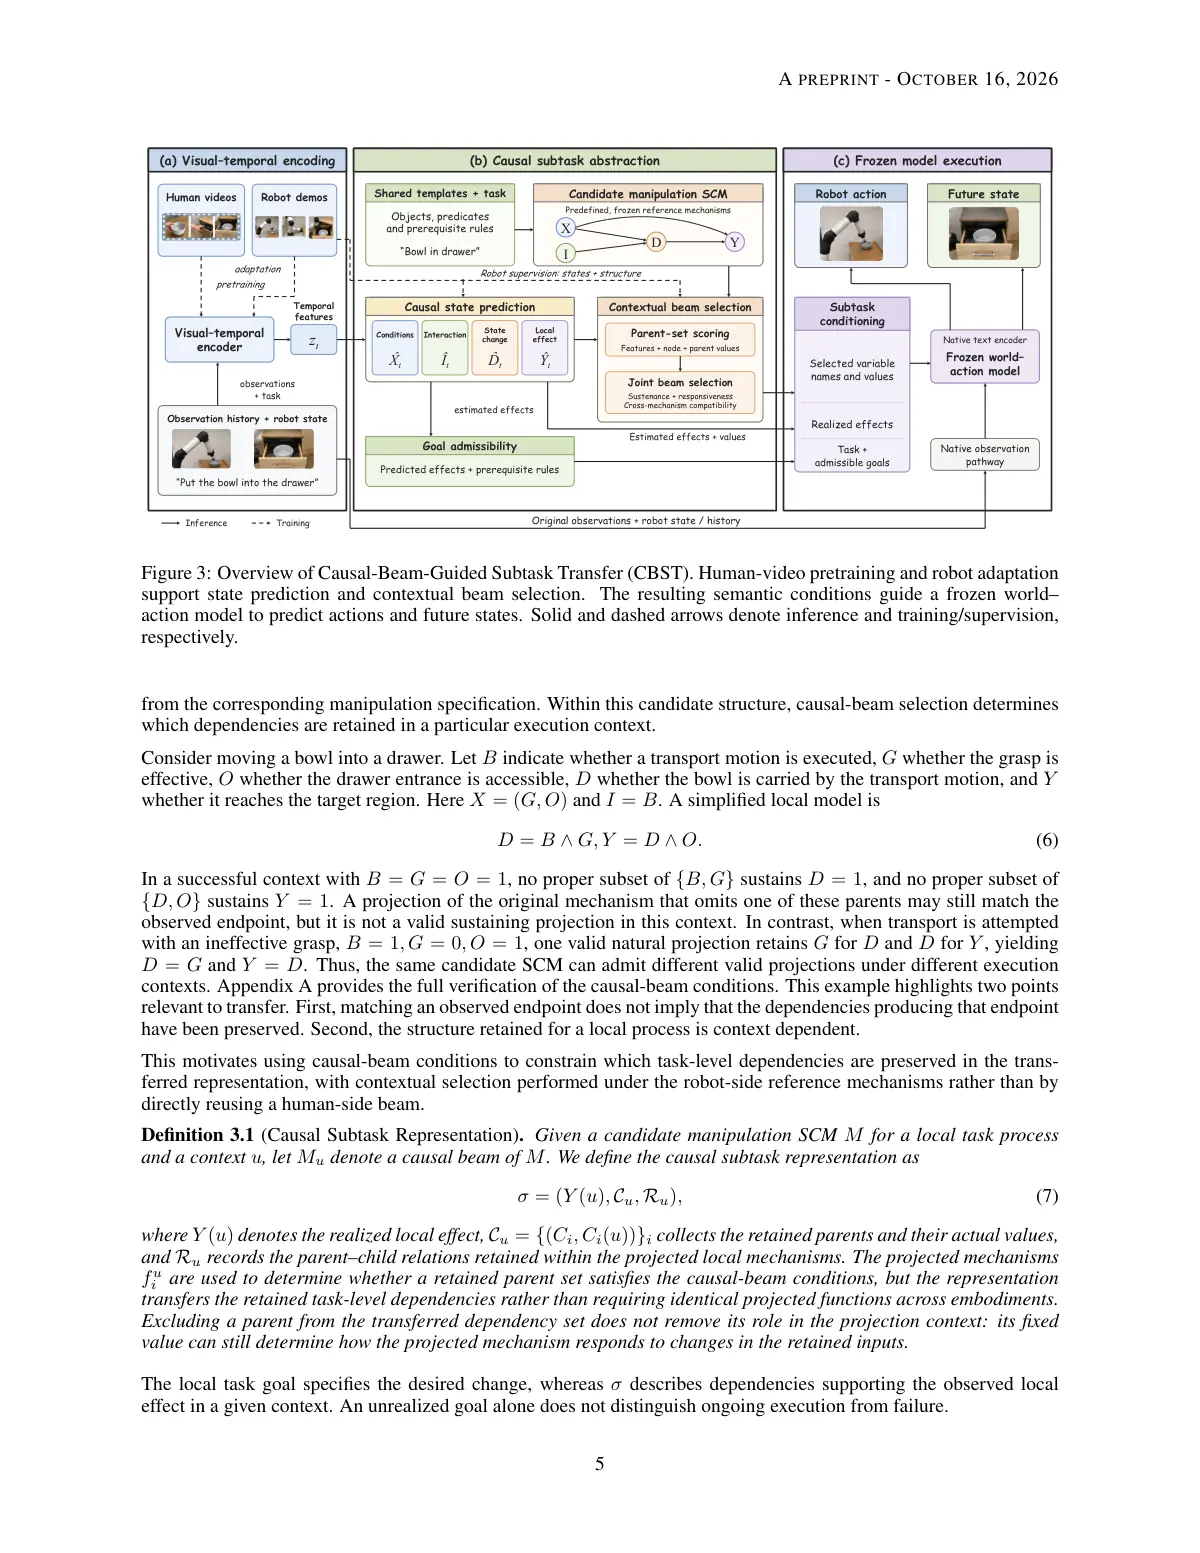
作者提出CBST(因果束引导的子任务迁移),把问题落在“当前该保留哪些操作信息”。
↳ ① 先学表征:用SSv2的174类动作做时序分类预训练,再用机器人示范把表征落到条件、操作尝试、物体变化和局部效果上。
↳ ② 筛选条件:在预定义操作模型内,选择能维持当前机制输出、且对保留输入组合的变化仍有响应的变量集合,随执行上下文更新。
↳ ③ 接入WAM:把所选变量和值等信息转成文本条件,交给冻结的世界动作模型。动作由机器人结合自身观测生成;选择不可行时,省略对应结构字段,保留任务与状态条件。
实验结果
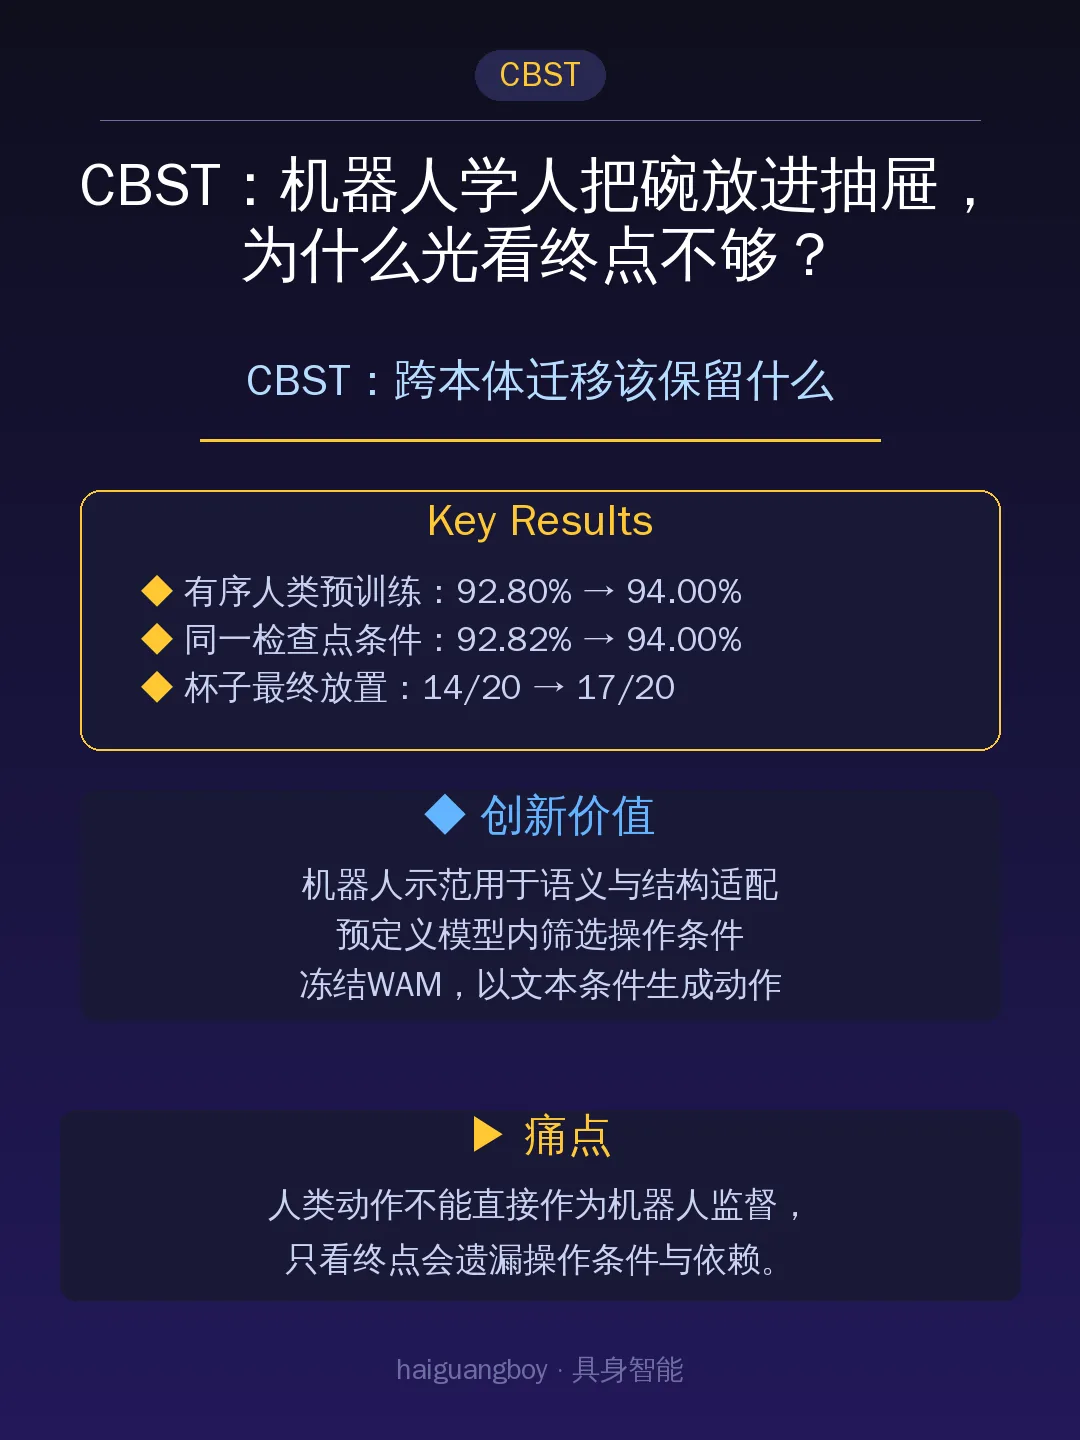
· RoboTwin Easy:相同机器人适配预算下,有序人类预训练为94.00%,无该预训练为92.80%。
· 同一个CBST检查点,省去所选依赖相关字段后为92.82%,完整条件为94.00%。
· AgileX真机杯子放置:14/20→17/20。松夹爪后的最终放置才算成功,双臂交接只是过程。
这篇论文不是什么
⚠️ 边界与代价
“因果有效”限于预定义模型和估计上下文;模板或状态估错,条件筛选也可能失效。仍需机器人示范、语义预测和选择器训练。上述真机数字只是杯任务各20次执行;仿真主表公开基线也非配对重跑,小幅差值不能直接当成显著收益。
对机器人 / 世界模型 / VLA 的启发
联系MoCaP看:它迁移搜索与接近先验,CBST筛选局部操作条件,具体动作都留在机器人侧生成。跨本体复用的关键落在“哪些经验能借,哪些执行条件需要重新落地”。半年后回看:相同机器人数据和模型下,结构筛选能否在跨任务复核中持续优于目标/状态条件?
论文关键页