机器人Agent综述:四大方向一篇梳理
一句话判断
机器人Agent综述:四大方向一篇梳理
论文解决什么问题
VLA和世界模型怎么接入执行?Agent如何采数据、改技能?记忆、监控和恢复又该放在哪里?
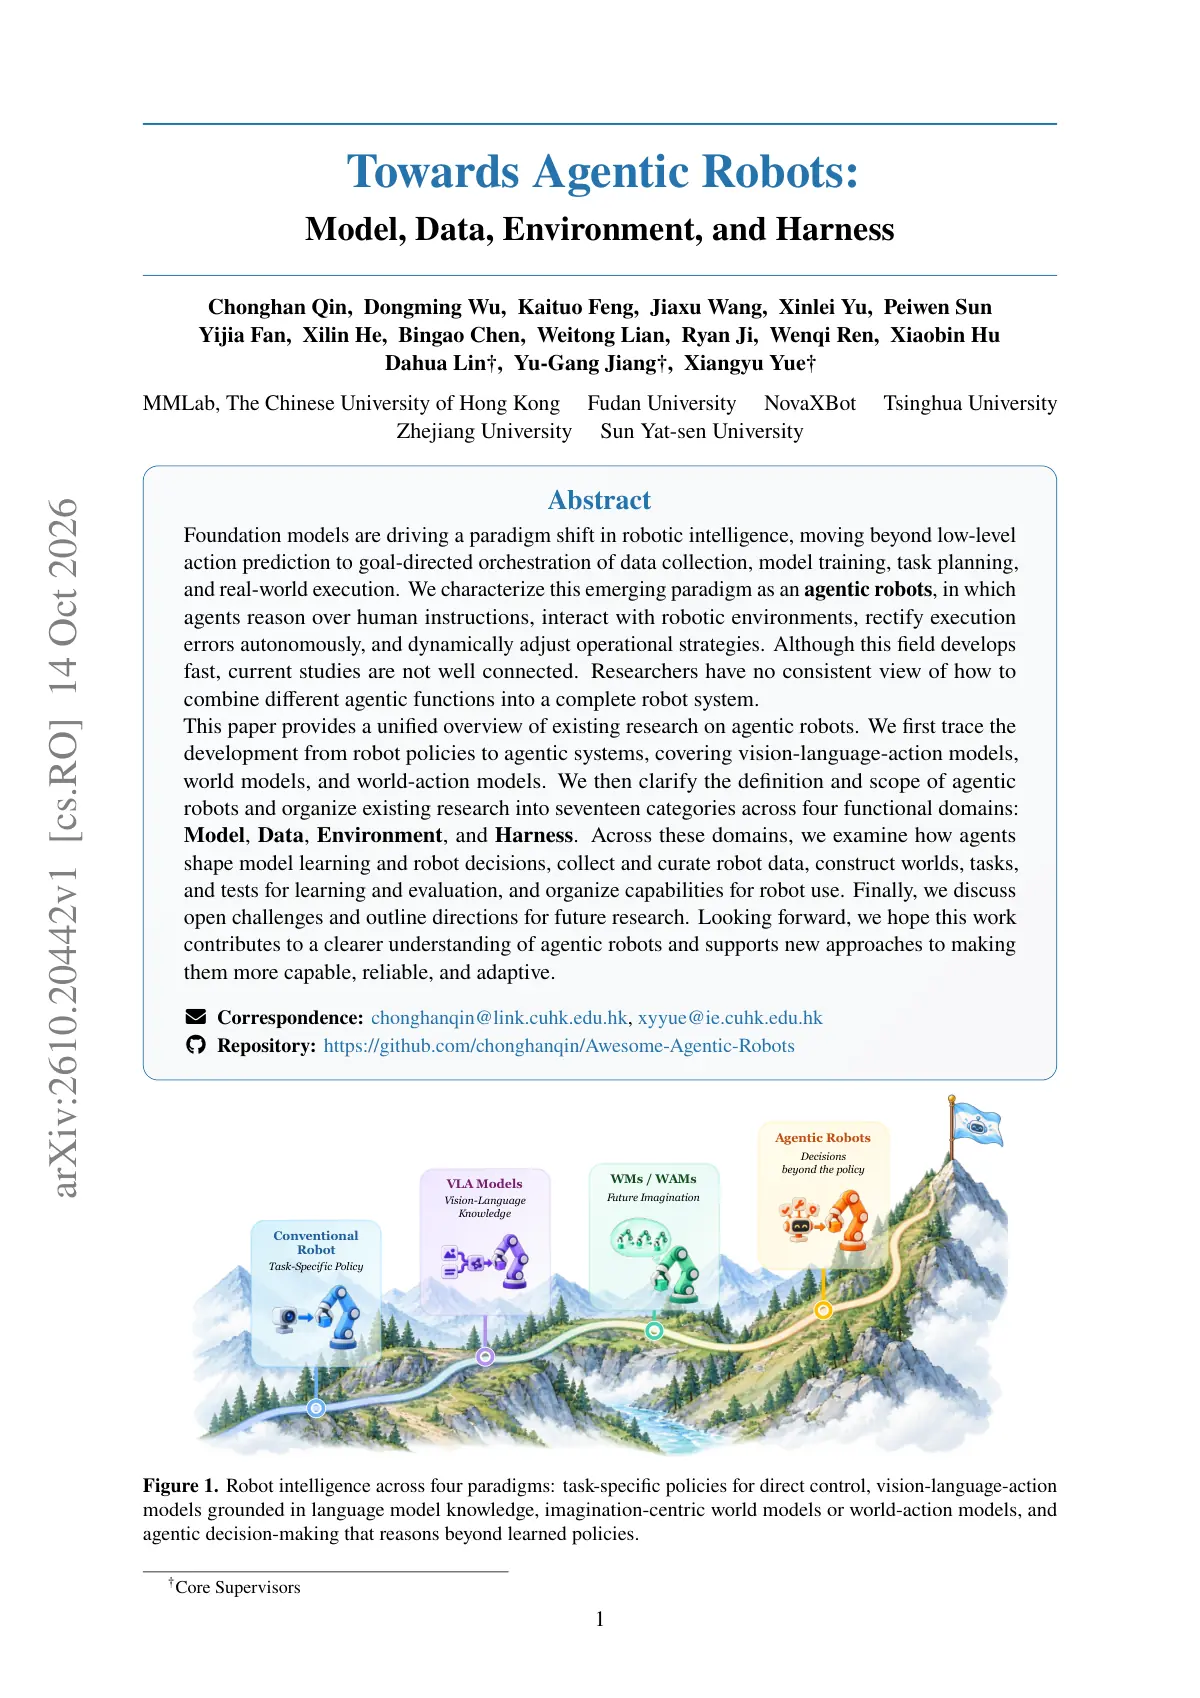
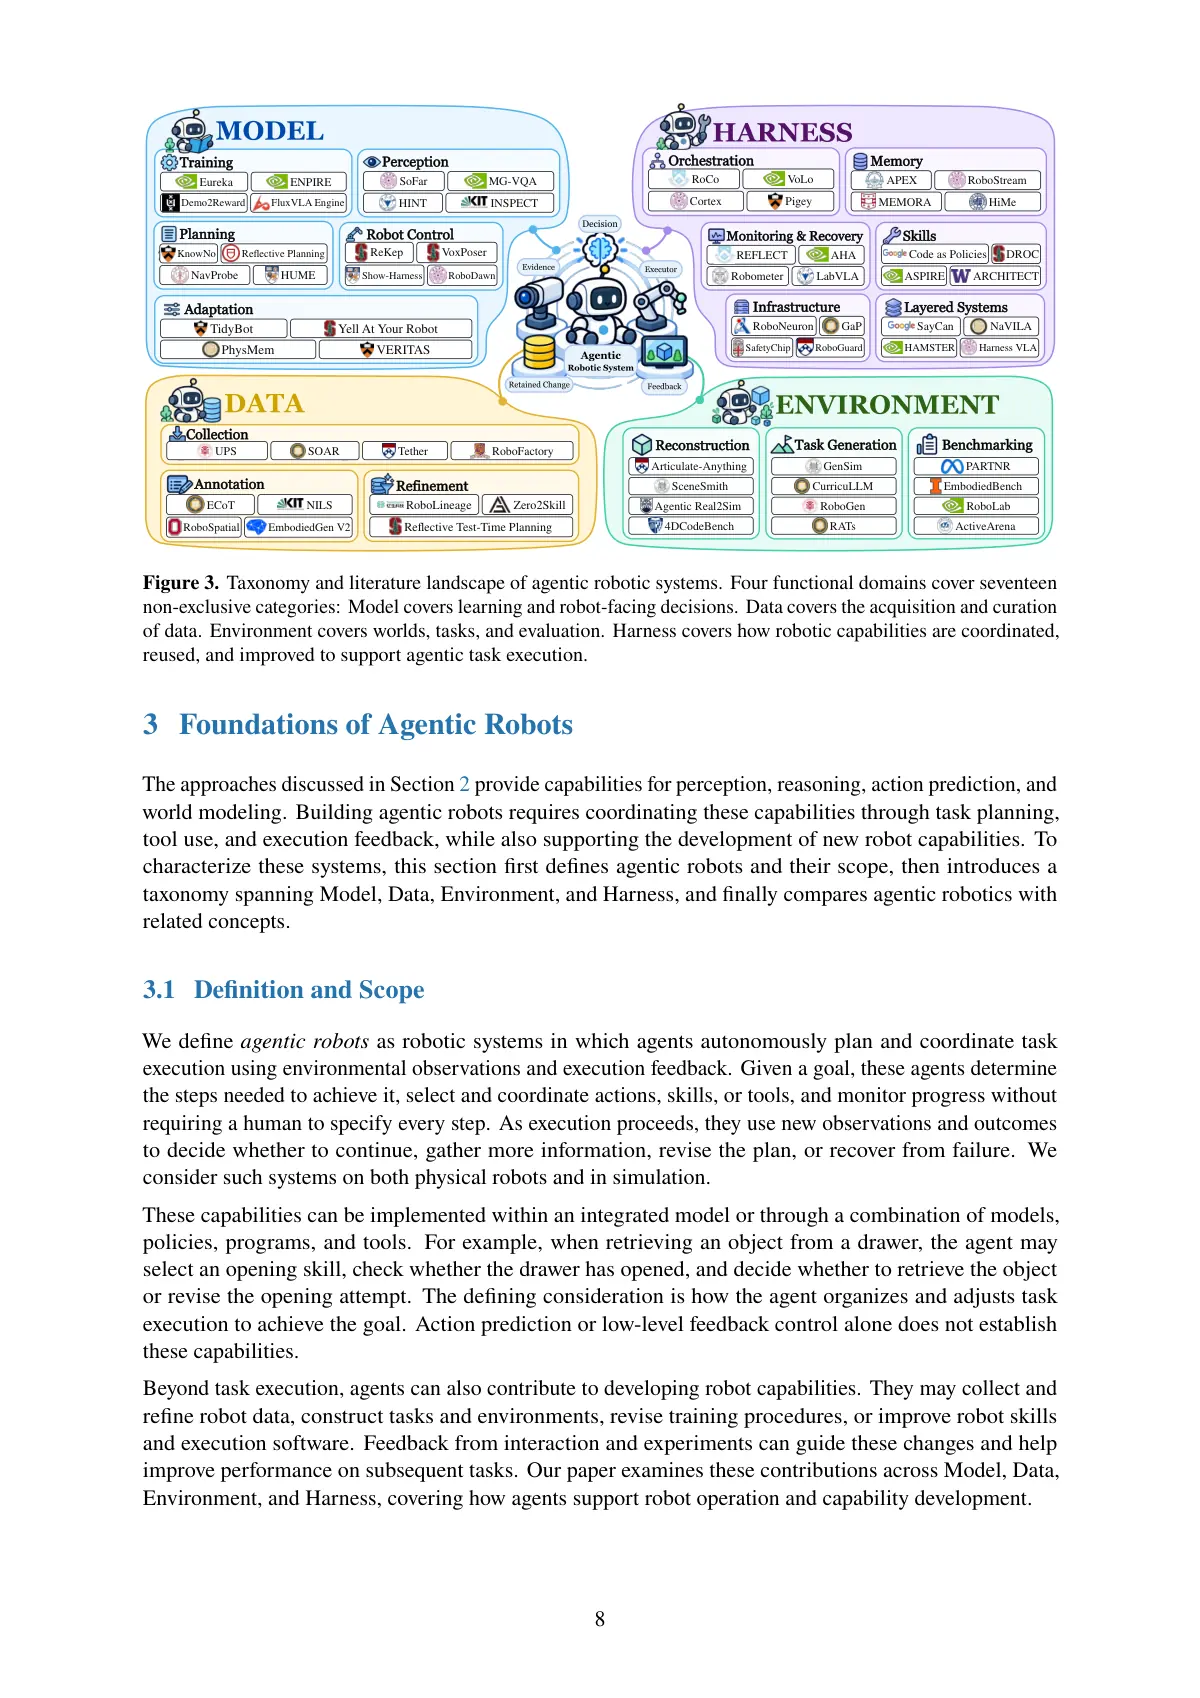
《Towards Agentic Robots》把分散研究整理为Model、Data、Environment、Harness四个功能域、17个可重叠类别。它不是发布一个新模型,而是提供从能力学习到系统运行的研究地图,帮助读者定位方向、查找方法,减少逐篇搜集的成本。
核心方法
覆盖训练、感知、规划、控制与适应。
重点不只是预测动作,还包括根据新观测调整计划、选择可执行技能,以及失败后补观测、改计划还是更新策略。
这一部分帮助区分:需要提升的是模型能力,还是决策方式,避免遇到失败就默认重训。
实验结果
覆盖采集、标注与精炼。
Agent可以根据覆盖不足或失败阶段安排补采;失败轨迹也不必整条丢弃,HELP、ARS会筛选其中有效片段。
这部分串起采什么、怎样标、留下哪一段,解释数据闭环如何围绕实际弱点展开。
这篇论文不是什么
⚠️ 研究地图,不是最优架构的统一验证
四个功能域不是四个必须独立部署的模块,同一工作可以跨多个类别。案例来自不同研究,不能把各自结果拼成一套已验证的完整系统。
Agentic也不自动意味着更高自治等级;规划、反馈和恢复并非新发明。
对机器人 / 世界模型 / VLA 的启发
💡 串起热点,比孤立追论文更有价值
ChunkTrust关注何时重新获取反馈;RoboHarn-Evo关注如何核验结果、修订经验。放回这张地图,就能看到它们分别在补执行调度和经验复用的环节。
对工程师而言,这篇的收益是:先定位瓶颈属于哪一层,再沿对应方向找方法;评估组合方案时,把成功率、时间、计算和重试预算一起比较。
论文关键页